
예시 데이터
납품 사례가 아니라 블록베리스가 직접 조사해 정리한 자료입니다.
상담 연결
비슷한 운영 구조가 필요하다면 현재 업무 흐름부터 함께 진단합니다.
프로젝트 문의하기REPORT · 피지컬 AI
픽앤플레이스, 머신텐딩, 조립 보조, 검사처럼 제조 현장에서 실제로 필요한 작업을 기준으로, 로봇 학습 데이터를 모으는 경로를 다섯 가지로 나눠 비교했습니다. 각 경로의 데이터 품질과 확장성, 비용, 진입장벽, 핵심 리스크를 정리하고 상황별로 어디서 시작하면 되는지까지 담았습니다.
WHY DATA
큰 언어모델은 인터넷에 이미 있는 글을 배웁니다. 로봇은 그럴 수 없습니다. 관절이 어떻게 움직였고 손에 얼마나 힘이 들어갔는지가 영상과 함께 시간 순으로 맞물린 기록이 필요한데, 이런 데이터는 웹 어디에도 없어 누군가 현장에서 직접 만들어야 합니다.
관절 각도와 집게에 걸린 힘, 카메라 화면, 작업 맥락이 같은 시간축에 맞물려 있어야 합니다.
숙련자가 직접 로봇을 움직여 한 번 보여주는 데 그만큼 걸립니다. 사람 손을 건너뛸 수 없습니다.
인력이나 정리 비용을 더 써도, 환경을 세팅하고 동작을 반복하는 일 자체는 줄지 않습니다.
조작 작업의 주류가 시행착오 학습에서 사람 시연을 그대로 따라 배우는 방식으로 옮겨갔습니다.
FIVE PATHS
모은 원자료를 학습에 쓸 수 있는 데이터로 바꾸는 길은 크게 다섯 가지입니다. 제조 현장에서 실제로 필요한 작업, 즉 부품을 집어 옮기고 기계에 걸고 조립을 돕고 검사하는 일을 기준으로 정리했습니다.
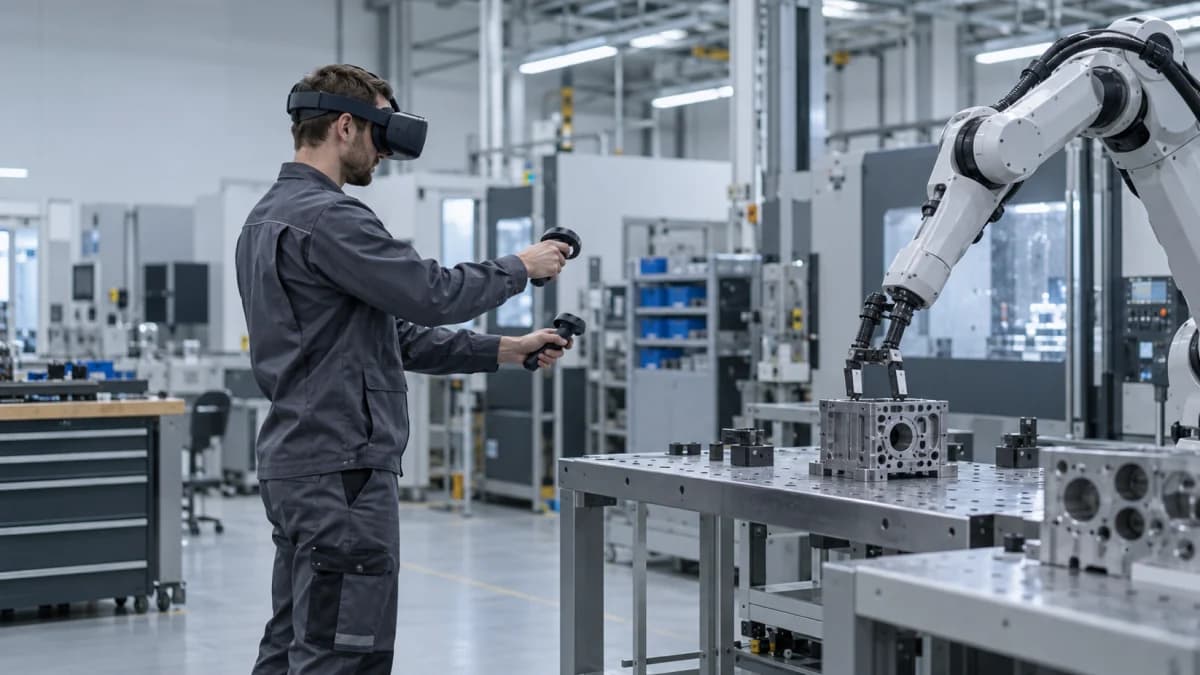
사람이 VR 장비나 보조 팔로 실제 로봇을 조종해 보여주고, 그때의 관절값과 힘, 영상을 함께 기록합니다. 실제 장비에서 실제 접촉으로 만들어지니 품질이 가장 높습니다.
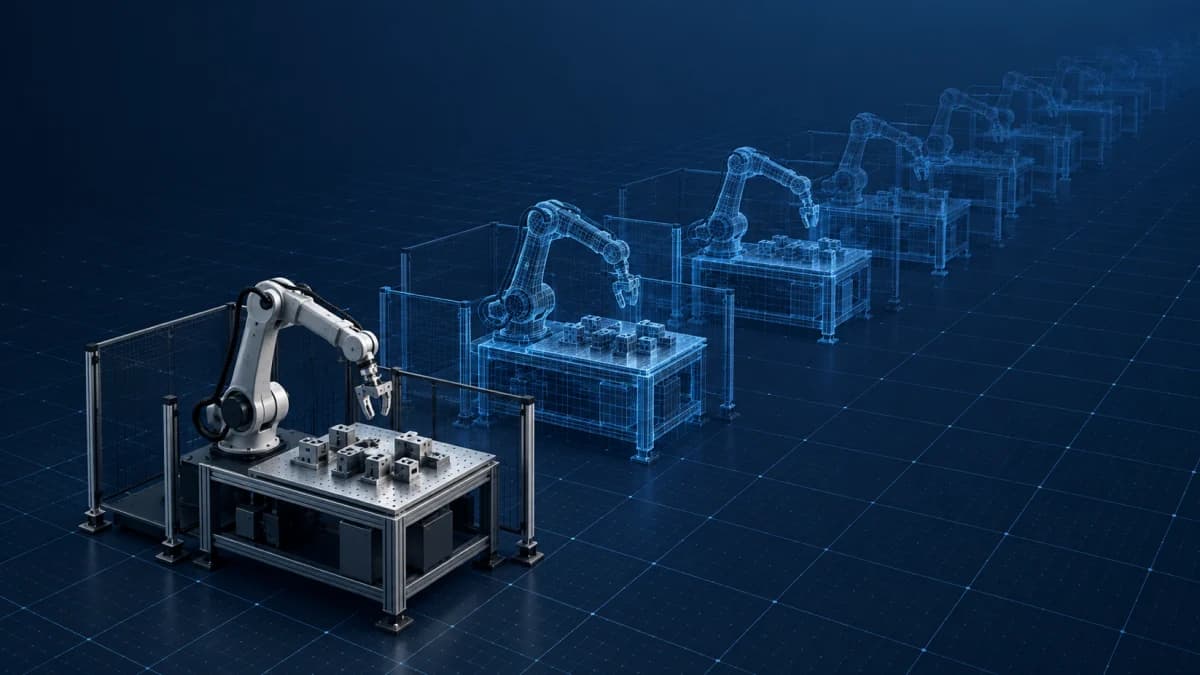
물리엔진 안에서 데이터를 만들어냅니다. 환경을 한 번 만들어두면 추가 비용이 거의 없이 대량으로 뽑을 수 있고, 위험하거나 드문 상황도 일부러 만들 수 있습니다.
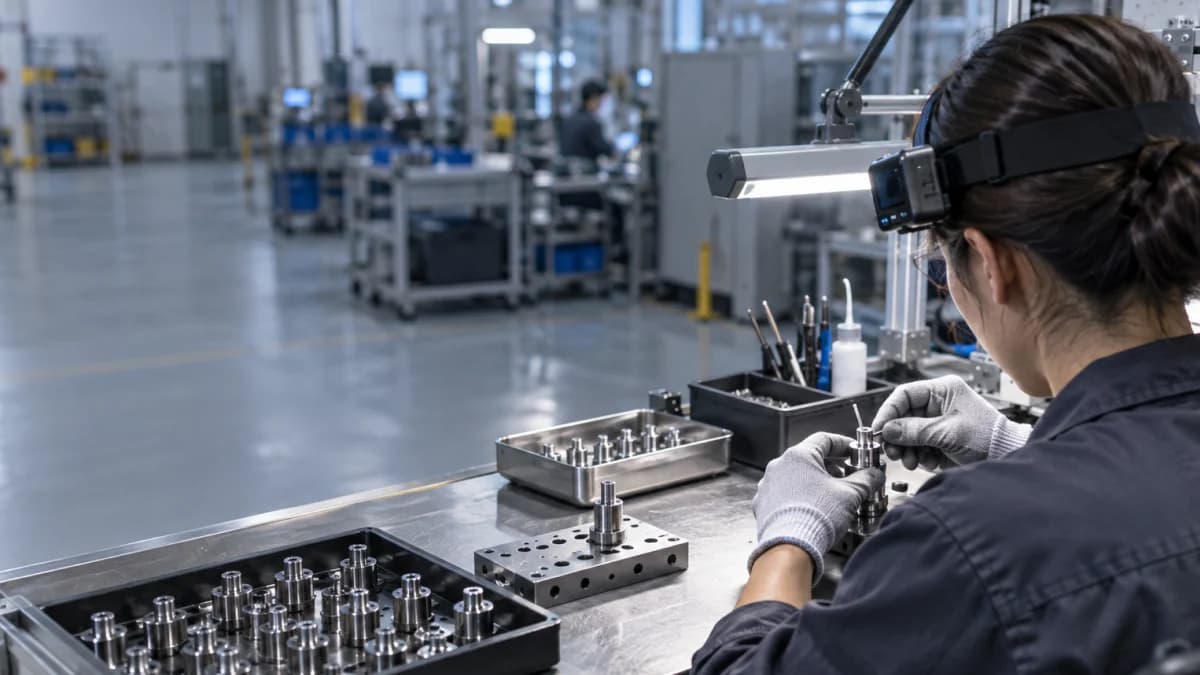
숙련공이 몸에 카메라를 달고 평소 작업을 하면 그 영상을 밑바탕 학습에 씁니다. 로봇도 조종자도 필요 없어 양을 늘리기 가장 쉽습니다.
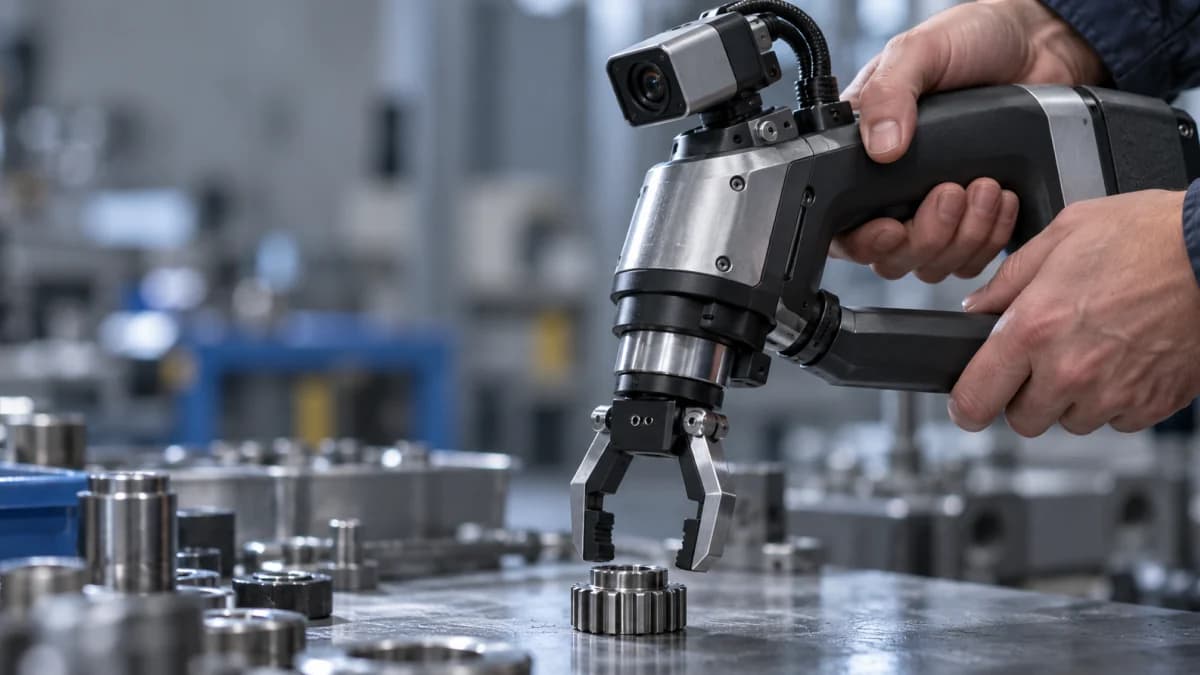
로봇 없이, 집게와 카메라가 달린 손에 드는 장치로 실제 작업을 하며 모읍니다. 로봇 구입비가 들지 않아 여러 작업자가 동시에 모을 수 있습니다.
여러 기관이 함께 모아 공개한 데이터를 받아 씁니다. 비용이 사실상 들지 않지만 우리 공정 데이터는 당연히 들어 있지 않습니다.
COMPARISON
데이터 품질과 확장성, 비용, 시작 난이도, 가장 큰 위험 다섯 가지 축으로 비교했습니다. 어느 하나가 우월한 것이 아니라 서로 다른 일을 맡습니다.
| 경로 | 데이터 품질 | 확장성 | 비용 수준 | 시작 난이도 | 가장 큰 위험 |
|---|---|---|---|---|---|
| 01 실기 원격조작 | 최상 (실제 측정값) | 낮음 (인건비에 비례) | 시간당 약 118달러, 장비 6천~8만 달러 | 중간 | 조종자 숙련도가 품질의 상한 |
| 02 시뮬레이션 합성 | 중간 (만들어낸 값) | 최상 (추가 비용 거의 없음) | GPU와 구축 인력 비용 중심 | 높음 | 시뮬레이션과 실제의 차이 |
| 03 작업자 1인칭 영상 | 낮음 (힘·관절값 없음) | 최상 | 카메라와 저장 비용 수준 | 낮음 | 사람 손과 로봇 집게의 형태 차이 |
| 04 휴대형 장치 | 중상 (장치에서 측정) | 중상 (동시 수집 가능) | 장치당 수백~수천 달러 | 낮음 (로봇 없이 가능) | 장치와 실제 로봇의 움직임 차이 |
| 05 공개 데이터셋 | 섞여 있음 | 즉시 대량 | 무료 (라이선스 확인 필요) | 가장 낮음 | 우리 작업과 성격이 어긋남 |
비용은 2026년 상반기에 공개된 업계 자료에서 인용한 범위이며 모두 미국 시장 기준입니다. 국내 인건비와 환율, 작업 난이도에 따라 실제 견적은 달라집니다.
PIPELINE
원격조작은 정확함을, 시뮬레이션은 양을, 사람 영상은 다양함을 맡습니다. 소수의 좋은 실기 시연을 모은 뒤 시뮬레이션에서 수백에서 수천 배로 불리는 방식이 비용 대비 성능에서 가장 많이 검증됐습니다.
사람 영상과 공개 데이터로 이미 학습된 공개 모델을 가져옵니다. 라이선스가 열려 있어 비용이 들지 않습니다.
자사 공정에 대한 좋은 시연을 수십에서 수백 개 모아, 그 모델을 우리 작업에 맞춥니다.
모은 시연을 시뮬레이션에서 증폭하고 조명과 배치를 바꿔가며 버티는지 본 뒤, 반드시 실제 장비로 검증합니다.
첫 단계에 쓰는 공개 모델과 시뮬레이션 도구는 대부분 무료로 열려 있습니다. 초기 투자는 작업용 컴퓨터와 사람에 집중됩니다.
PRACTICE
수집이 끝나도 바로 학습에 쓰지는 못합니다. 영상과 관절값, 힘 센서값이 뒤섞인 기록을 서로 맞추고 찾을 수 있게 정리하는 일이 남습니다. 현장에서는 이 부담을 따로 이름 붙여 부를 정도로 큽니다.
센서마다 기록 시각이 어긋나면 품질이 처음부터 무너집니다. 수집을 대행하는 서비스들은 채널 사이 오차를 5밀리초 안으로 관리합니다.
학습 도구마다 읽는 형식이 다릅니다. 모으기 시작하기 전에 정해야 나중에 전부 다시 만지지 않습니다.
작업 정의를 고정하고 장비 구성을 통제하며, 성공뿐 아니라 실패한 시도도 전부 기록하고 원본을 지우지 않습니다.
시연 기록에는 지그 구성과 공구 경로, 고정 방식 같은 자사 노하우가 그대로 담깁니다. 외부에 맡길 때는 카메라 시야를 장비 말단으로 제한합니다.
WHERE TO START
정답이 하나로 정해져 있지 않습니다. 목표와 예산, 이미 가진 장비에 따라 가장 적은 비용으로 확인할 수 있는 길이 달라집니다.
작업을 하나로 좁히면 필요한 시연이 100~500개 수준으로 내려옵니다. 일관된 시연 200개가 들쭉날쭉한 2,000개보다 낫다는 것이 업계의 공통된 결론입니다.
로봇 구입비 없이 자사 공정 데이터를 먼저 자산으로 모읍니다. 나중에 로봇을 들였을 때 특화 학습 재료로 그대로 씁니다.
조종자 훈련과 장비 유지, 수집 체계 구축에 드는 숨은 비용을 건너뜁니다. 해외에서는 시범 수집을 2,500달러 수준부터 시작하는 상품도 있습니다.
현장을 촬영해 가상 공간으로 그대로 옮겨두면, 작업을 추가할 때마다 드는 비용이 크게 줄어듭니다.
HOW WE READ IT
이 자료는 블록베리스가 2026년 7월에 공개된 자료를 조사해 정리한 것입니다. 비용과 수치는 외부 업계 보고서와 장비 공급사 발표를 인용한 것이며 우리가 직접 측정한 값이 아닙니다. 공급사가 발표한 수치 중에는 아직 외부에서 검증되지 않은 것도 있습니다. 시뮬레이션과 실제의 차이는 줄어들었을 뿐 사라지지 않았으므로, 시뮬레이션 비중이 큰 방식일수록 실제 장비로 확인하는 단계를 건너뛰어서는 안 됩니다.
납품 사례가 아니라 블록베리스가 직접 조사해 정리한 자료입니다.
비슷한 운영 구조가 필요하다면 현재 업무 흐름부터 함께 진단합니다.
프로젝트 문의하기